SCENARIOS / 应用方案
复杂工况,
从现场找到答案。
面向制造业和智能物流场景,HANTAC把产品、视觉和工程实施组合成可落地的搬运单元。
01 / VISION GRASPING
3D视觉
引导抓取
通过3D视觉采集点云数据,识别无序来料、姿态和位置,引导机器人完成柔性抓取。
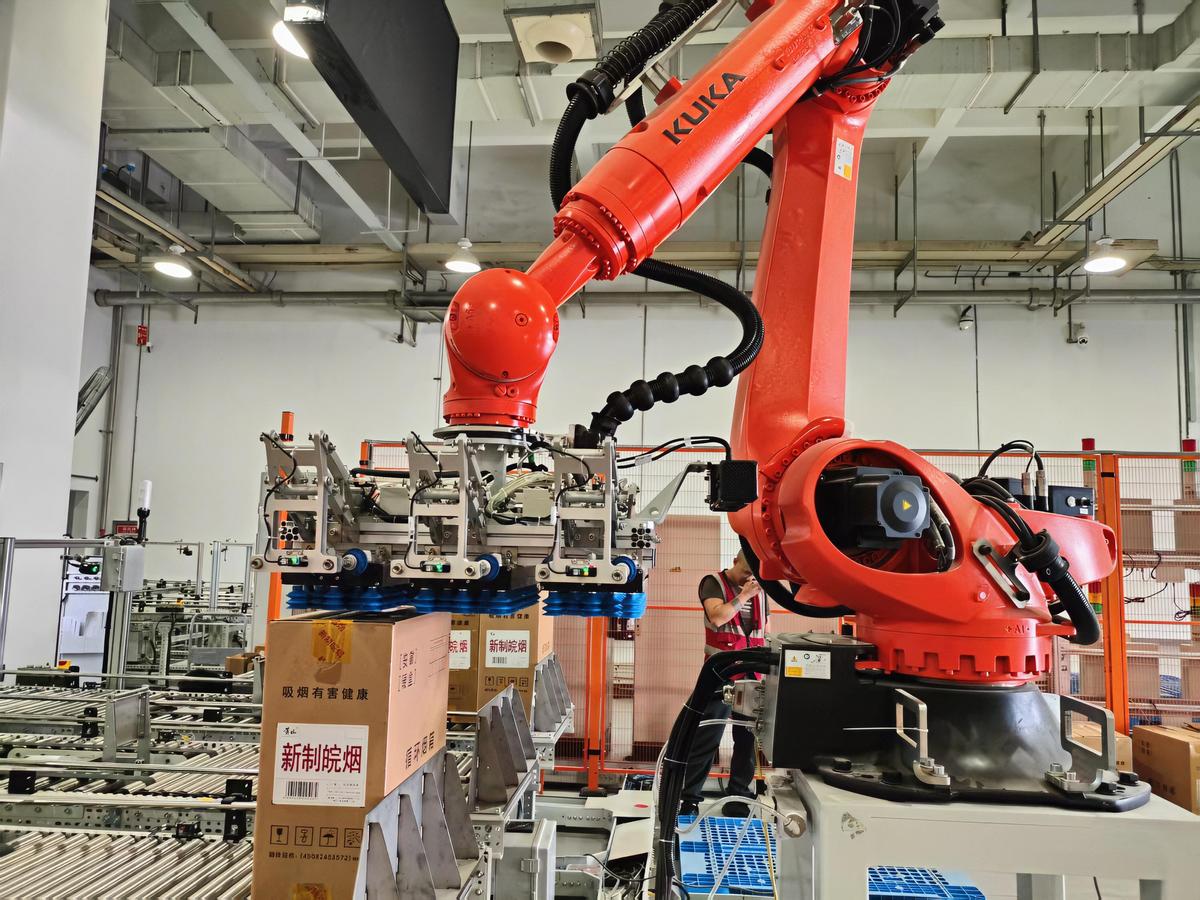
适合无序来料与柔性生产
海康3D相机、控制平台、机器人和末端执行器协同工作,可应用于拆垛、上料和周转箱搬运。
02 / ROBOTIC DEPalletizing
机器人
拆码垛
围绕袋装物料、箱装物料和料桶,提供识别、抓取、拆垛、码垛和输送的完整流程。
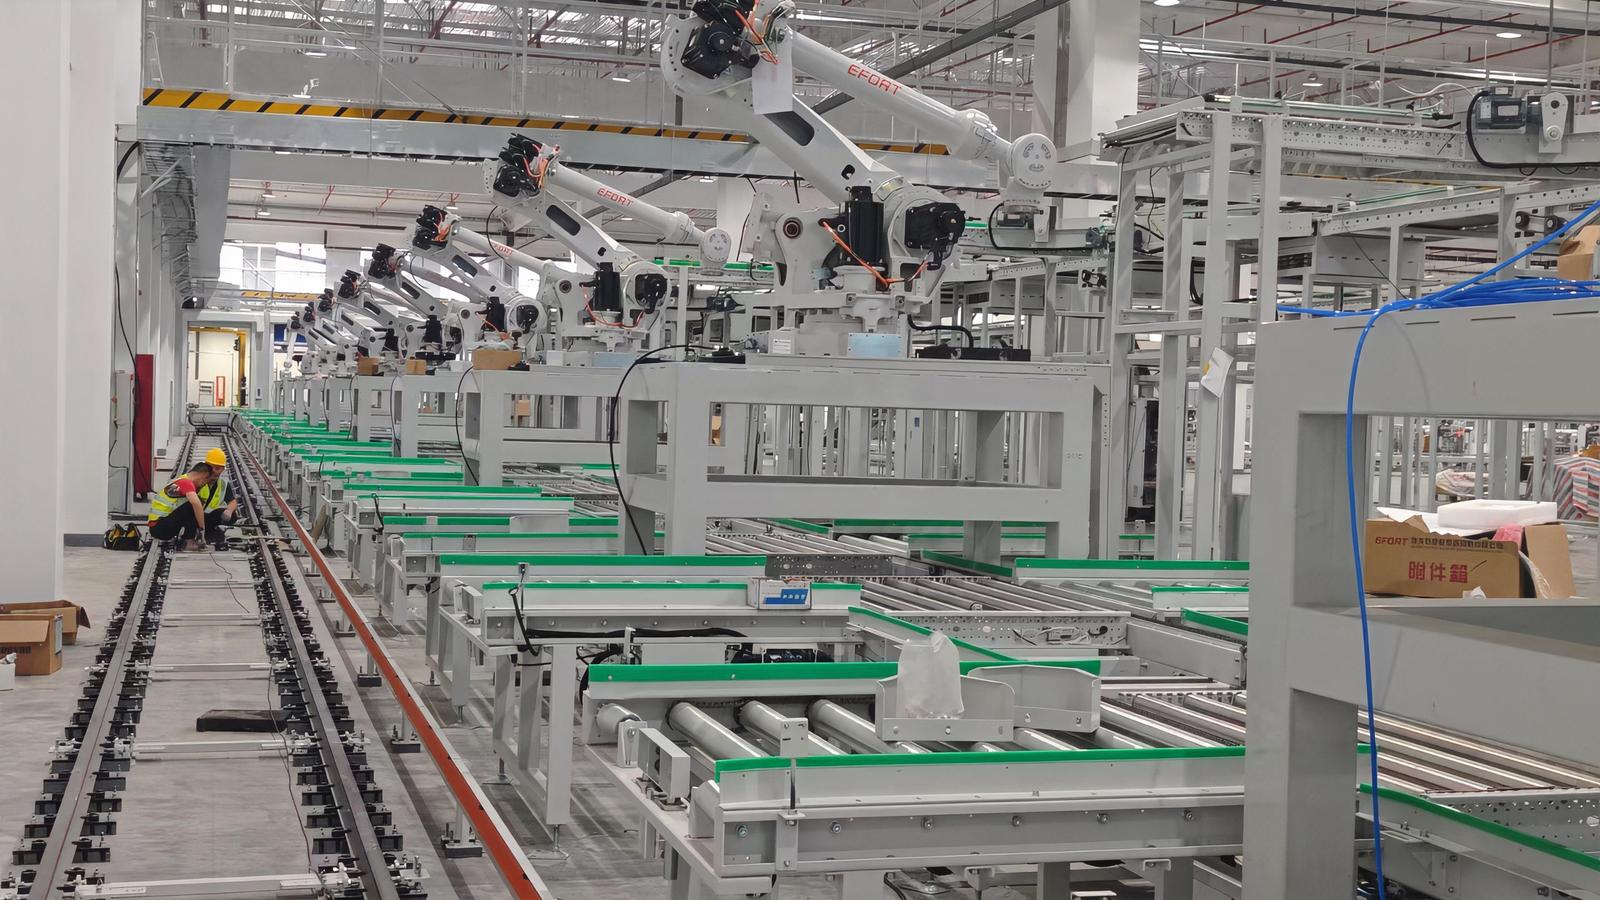
面向仓储物流与制造现场
根据袋型、重量、垛型与节拍配置真空吸具、机器人抓手和视觉系统。
03 / COMPOSITE ROBOT
复合机器人
智能搬运
融合移动底盘、机械臂、视觉感知和智能控制,适配多工位、多任务的柔性搬运。

移动作业与机器人协同
复合机器人可在多个工位之间自主移动,结合末端执行器完成抓取、转运和上下料。
04 / TRUCK LOADING
机器人
装车
围绕拆垛、输送和装车流程,提升袋装与箱装物料的装卸效率,支持与现场物流系统衔接。

面向多品类物料的自动装车
机器人配合移动平台与专用抓具完成车厢内的连续装车,提升装卸效率并降低人工劳动强度。